常见AGV的三种导航方式及其在计算机系统集成中的应用
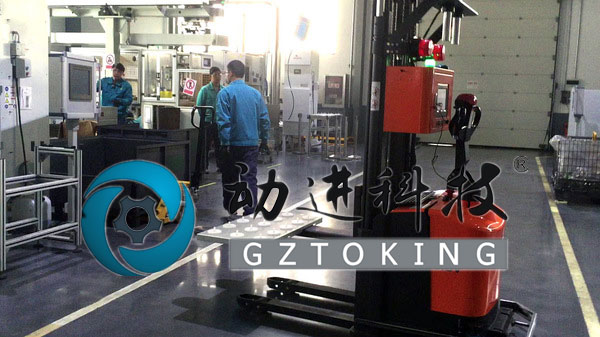
自动导引车(AGV)作为现代物流自动化的重要装备,其核心在于导航技术。不同的导航方式决定了AGV的路径灵活性、部署成本与环境适应性。目前应用最广泛的三种导航方式为:磁条导航、二维码导航和激光导航。本文将从原理、特点及计算机系统集成角度进行详谈。
一、磁条导航
原理:在地面铺设磁条,AGV通过磁传感器检测磁场强度,沿磁条路径行驶。磁带可粘贴或埋入地面。
特点:
- 优点:技术成熟、成本低、抗干扰能力强,对光线、灰尘不敏感,适合固定路径、大批量作业。
- 缺点:路径改变需重新铺设磁条,柔韧性差;磁条易磨损、受金属杂物干扰。
计算机系统集成:
- 导航数据采集:磁传感器信号经A/D转换后进入车载控制器(如PLC或嵌入式工控机)。
- 路径规划:通常固化在控制器中,但上位机可调度系统进行任务分配。
- 系统集成:需与仓库管理系统(WMS)、制造执行系统(MES)通过TCP/IP或OPC UA接口通信。车辆位置通过RFID标签或地标校准,数据回传至中央调度服务器,实现交通管制与任务优化。
二、二维码导航
原理:地面按矩阵铺设二维码,AGV通过摄像头扫描二维码,读取位置坐标与方向信息,结合惯性测量单元(IMU)进行精确定位与纠偏。
特点:
- 优点:定位精度高(±10mm以内),路径灵活,可通过软件动态调整行驶路线;二维码易更换,部署快速。
- 缺点:对环境光线和二维码清洁度要求较高,改变路径需重贴二维码。
计算机系统集成:
- 感知层:工业相机采集图像,视觉算法解析二维码ID及偏移量。
- 控制层:AGV控制器运行SLAM或路径跟踪算法,典型的如PID控制,将偏差转化为转向指令。
- 调度层:中央调度系统为每台AGV分配目标二维码,通过Wi-Fi或5G下发任务。AGV实时上报位姿(位置+朝向),调度系统运用A*或Dijkstra算法规划全局路径,并避免死锁。多机协同需集成数据库记录节点占用状态。
三、激光导航
原理:AGV搭载激光雷达(Lidar),扫描周围环境,依据反光板(反射标识)或自然轮廓(SLAM)进行三角定位或粒子滤波定位。分为激光反射板导航和激光SLAM导航。
特点:
- 优点:无需地面标识,路径灵活,定位精度可达±5mm,适合动态复杂环境;可适应狭窄通道。
- 缺点:成本高;对环境变更敏感(反射板易被遮挡,自然SLAM要求高算力)。
计算机系统集成:
- 数据融合:激光雷达点点云与IMU、里程计数据通过卡尔曼滤波或ICP算法融合,得到鲁棒位姿。
- 计算平台:需高性能GPU或工控机运行SLAM算法(如Cartographer)、路径规划(全局+局部)。
- 系统集成:AGV作为移动节点接入工厂网络,通过MQTT或REST API与设备管理系统(EMS)交互。上位机可实现仿真、远程监控、OTA升级,并融入数字孪生系统。交通管制采用分布式(如基于拍卖)或集中式方法。安全方面需集成安全PLC与激光扫描仪实现急停。
对比
| 导航方式 | 精度 | 路径灵活性 | 成本 | 环境要求 | 典型场景 |
|---------|------|------------|------|----------|----------|
| 磁条 | ±10mm| 低 | 低 | 低 | 固定流水线 |
| 二维码 | ±10mm| 中 | 中 | 高(需干净) | 电商仓储、分拣 |
| 激光 | ±5mm | 高 | 高 | 中 | 柔性制造、智能工厂 |
计算机系统集成需注意:接口标准化(Modbus TCP、Modbus RTU、EtherCAT、JSON/WebSocket)、多机调度算法的实时性、以及容错机制。三种导航可根据场景混合使用,如磁条+二维码辅助定位,激光为主导航。正确选型与系统集成将提升AGV整体效率与可靠性。
如若转载,请注明出处:http://www.hrbpower.com/product/7.html
更新时间:2026-10-30 19:19:32